Demo 库
我写的提案,几乎每份都会留下一个能跑的 demo,不管中没中标,都会脱敏后公开在这里。下面所有项目都不需要凭据就能运行(需要的地方用模拟模式),每个 README 都写明测了什么、哪些数据是合成的、结果能证明什么、不能证明什么。案例页深入讲几个项目,这一页覆盖的面更广。
工业方向
-
工业数据 · MQTT
一个不会误杀在线机器的 Sparkplug B 主机
我没找到还在维护的 Sparkplug B 开源 Python 主机实现,所以写了一个。它按 bdSeq 而不是时间戳匹配死亡证书,遇到序号缺口先当作乱序处理,不急着报错;对 rebirth 请求做了限流,因为一次请求就会让节点把全部指标重发一遍。十四个场景,不需要 broker,大约一秒跑完。README 里还记录了 3.0.0 规范中自相矛盾的四处。
GitHub
-
软硬件交界 · 安全
用 MQTT 控制一台机器,然后试着弄坏它
每条指令按可能出的问题分类(界面层面、动不了、损坏机器、伤到人),必须满足该类别的硬性前提才能执行。运行
break_it.py:大约一秒跑完十一项检查,九项是想让它出错,两项确认操作员事后仍能恢复。附带操作员 HMI 和真实的 MQTT 桥接。GitHub
-
软硬件交界
可信的近距深度:滤波、融合、定量验证
RealSense D405 近距深度:滤波 + 融合管线,带定量精度验证 harness。跑在合成基准上;可直接接入真实 .bag 录制。
GitHub
-
软硬件交界
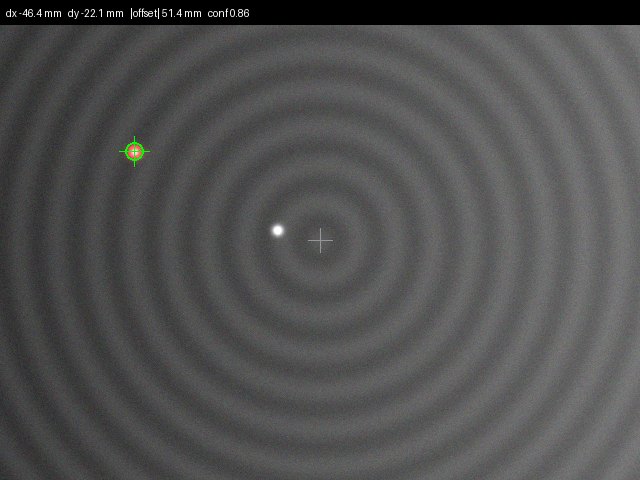
把一个激光点读到亚像素毫米级
靶上的激光点,实时转成抗眩光、亚像素精度的毫米偏移读数。相机式水平读数的方法演示,用 NumPy 和 OpenCV,合成基准如实标注。
GitHub
-
系统与集成
给浏览器 ERP 的静默打印
一个本地桥接服务,让浏览器里的 ERP 能把 PDF 静默打印到指定的 Windows 打印机。零依赖的 Node 服务,每台机器独立 token,外加 Origin 白名单。任何系统上都能用模拟模式运行。
GitHub
工厂之外的软件
其他能跑的仓库(AI 流水线、支付、路径规划等)放在我的实验室 byteplain.com,这一页只放和机器相关的。
这些是能力演示,不是客户交付。客户项目在案例页,按合同要求做了匿名处理。如果其中某个和你的问题很接近,从 demo 到一个范围明确的首个里程碑,通常不远。